




-

 DOBOT Atom-W
 DOBOT Atom-W
DOBOT Atom-W
In stock Ordered before 4 PM, shipped the same day
DOBOT Atom-W
Price on request
-
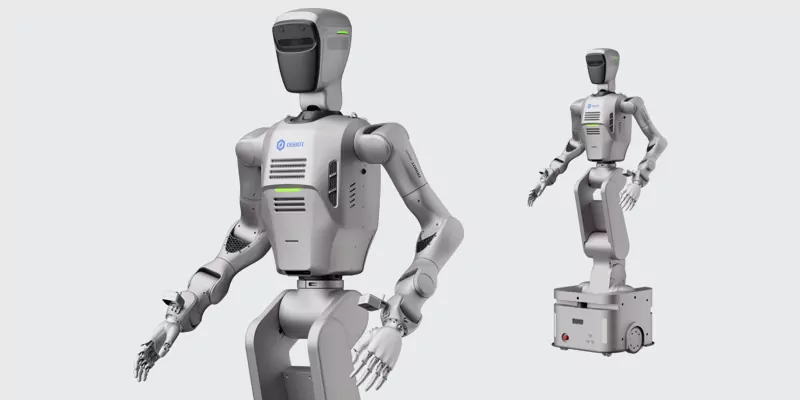
DOBOT Atom-W
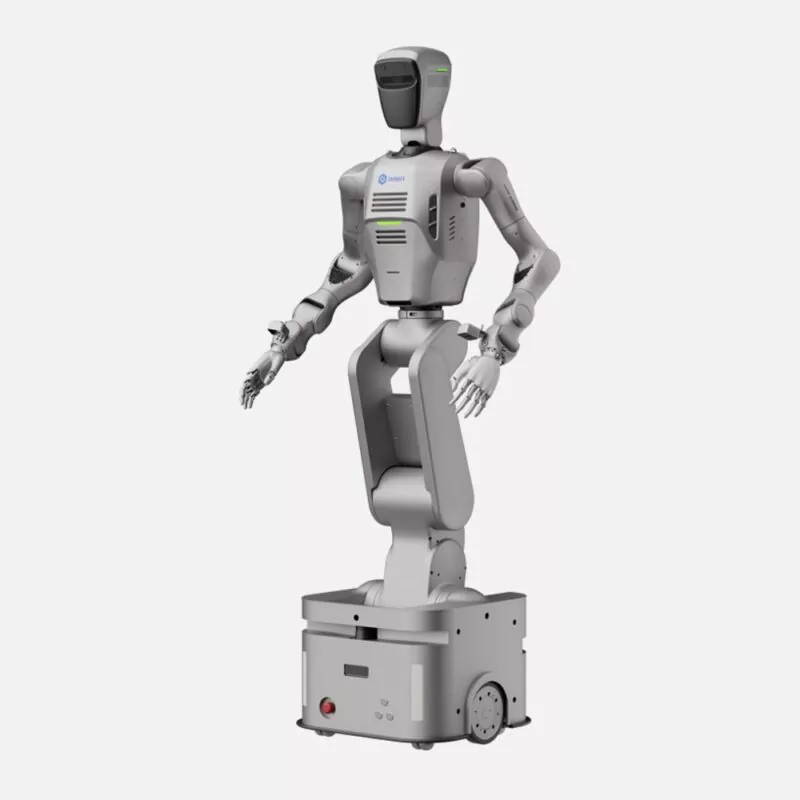
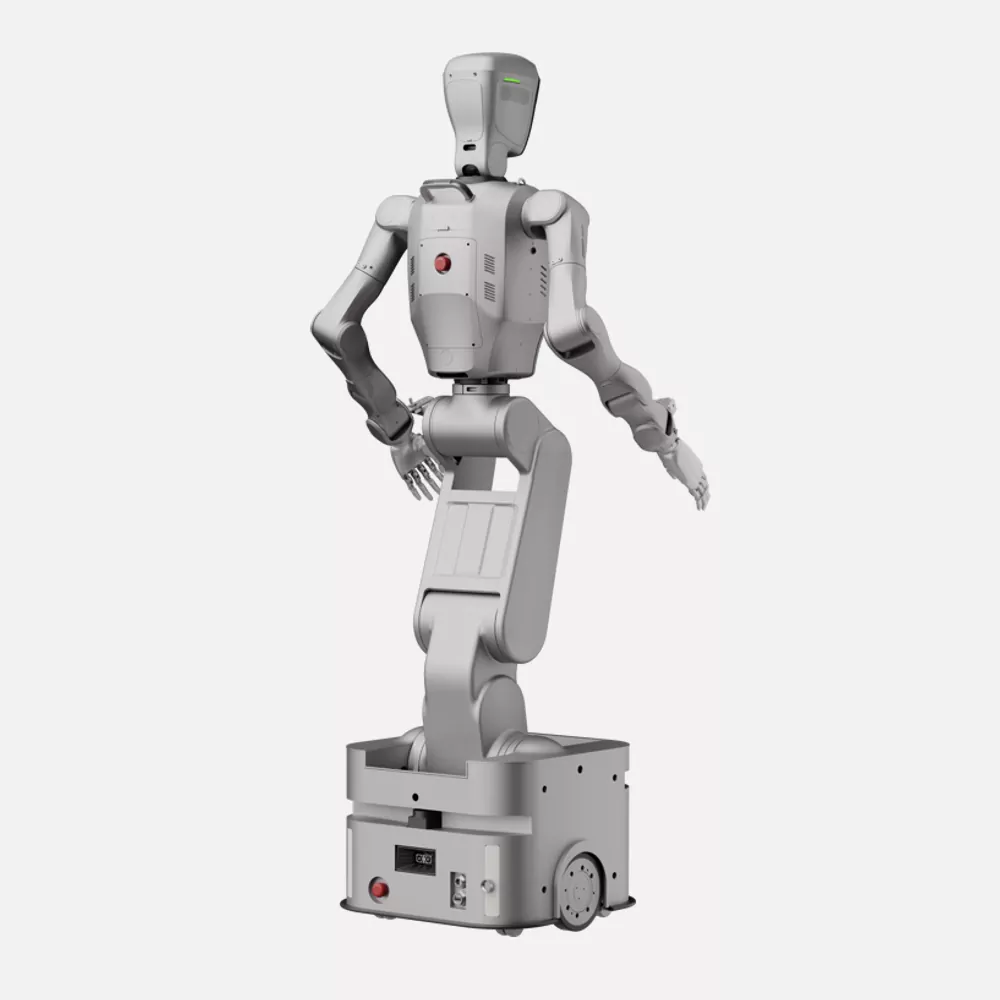
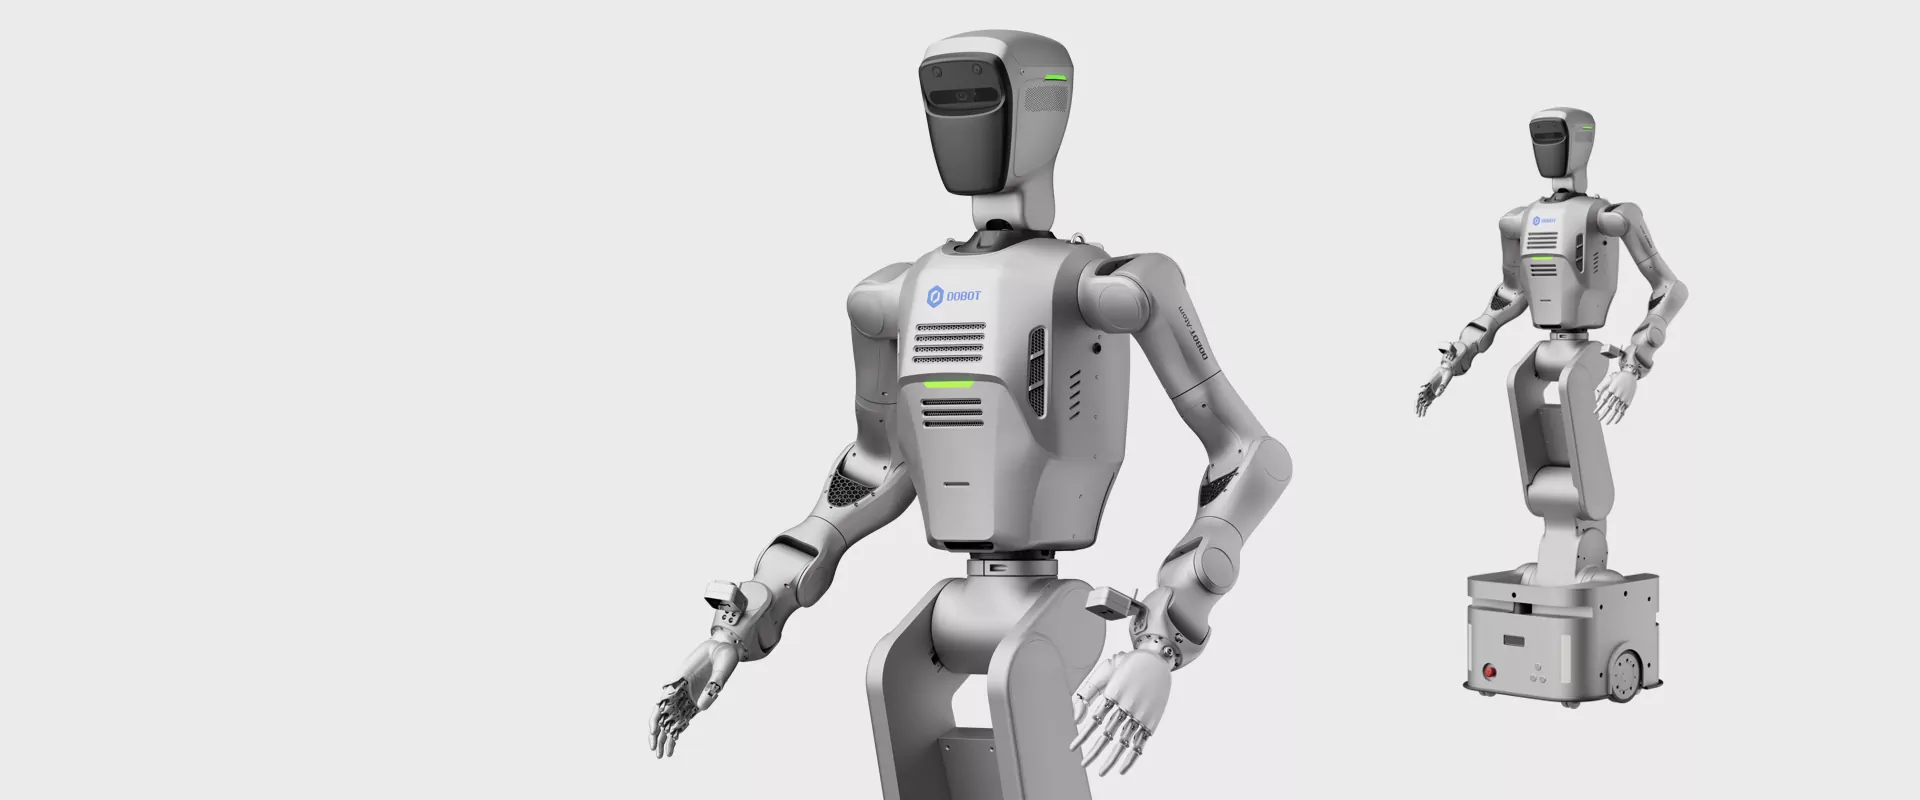
Wheeled Humanoid Robot
Available in Standard Version and Edu Version
- 7-DOF bionic dual arms achieving ±0.05 mm precision (payload-to-weight ratio > 0.5).
- Force control enables smooth, compliant manipulation for precision assembly.
- 32 upper-limb degrees of freedom deliver high-fidelity human motion mapping.
- ±10 mm positioning repeatability ensures precise navigation.
- Passes through corridors as narrow as 500 mm.
- Designed to adapt to complex and diverse industrial environments
- Exceptional on-device AI computing capability.
- Integrated large language model supporting industry knowledge graphs and customizable dialogue personas.
- VLA architecture enables end-to-end autonomous reasoning and operation
- Immersive VR data collection suite.
- Embodied data toolchain enabling continuous self-evolution.
- Companion App for data management and visualization.
DOBOT Atom-W Wheeled Humanoid Robot
Designed for Real-world Industrial Performance in AI Embodied Robotics
Industrial-Grade Precision, Human-Level Dexterity
Autonomous & Stable Mobility for Dynamic Industrial Scenarios
All-Purpose AI Robot Advancing Toward Smarter Intelligence
Data Collection & Evolution to Lower Research Barriers
-
Robot Body
Product Dimensions Approx.1785mm(H) x 500mm(W) x 500mm(D)Total DOF (excluding dexterous hand)20Head DOF2Arm DOF7 x 2Waist DOF4 -
Robot Arm Operational Capability
Single Arm Rated Payload3.5KgArm Span (excluding dexterous hand/gripper)600mmRepeatability±0.05mmDexterous Hand (Optional)6 DOF -
Perception Capability
Head VisionDepth Camera *1, High-Definition Binocular Camera *1Hand Vision (Optional)Depth Camera * 2Waist Vision (Optional)Depth Camera * 2Hand Force Sensing (Optional)End Effector Six-Axis Force/Torque SensorAudio Equipment360° Pickup Microphone * 1 + Calibrated Speaker * 2 -
Chassis Parameters
Battery45AhChassis Speed1.5m/sNavigation MethodLiDAR NavigationVertical Positioning Accuracy±10mm (Center-to-Point Accuracy) -
Data Collection & Training
Off-board Computing ModuleIntel i9 (24 Cores, 32 Threads) + High-performance Discrete Graphics Card (FP32 GPU Compute Power: 41.15 TFLOPS)Data Collection Method (Optional)Embodied Data Toolchain and Immersive VR Data Collection Kit SupportPre-installed Model (Optional)Embodied Manipulation Model VLASecondary DevelopmentSupporting SDK for Secondary Development
Request quotation
DOBOT Atom-W
Related products
-
 Select options
This product has multiple variants. The options may be chosen on the product page
-
 Add to cart
-
 Add to cart
-
 Add to cart