


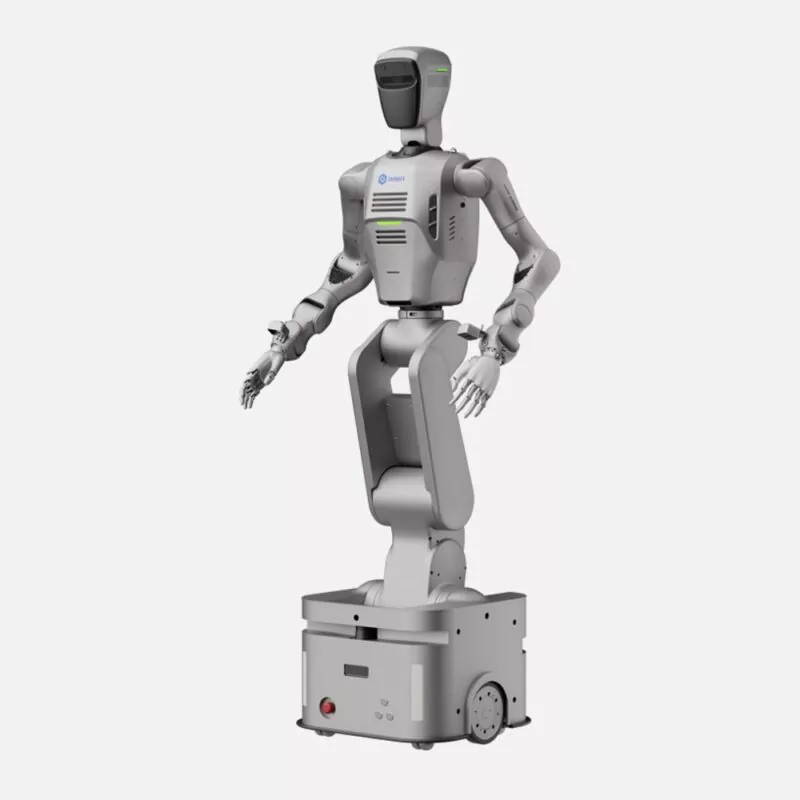


-

 DOBOT Atom-W
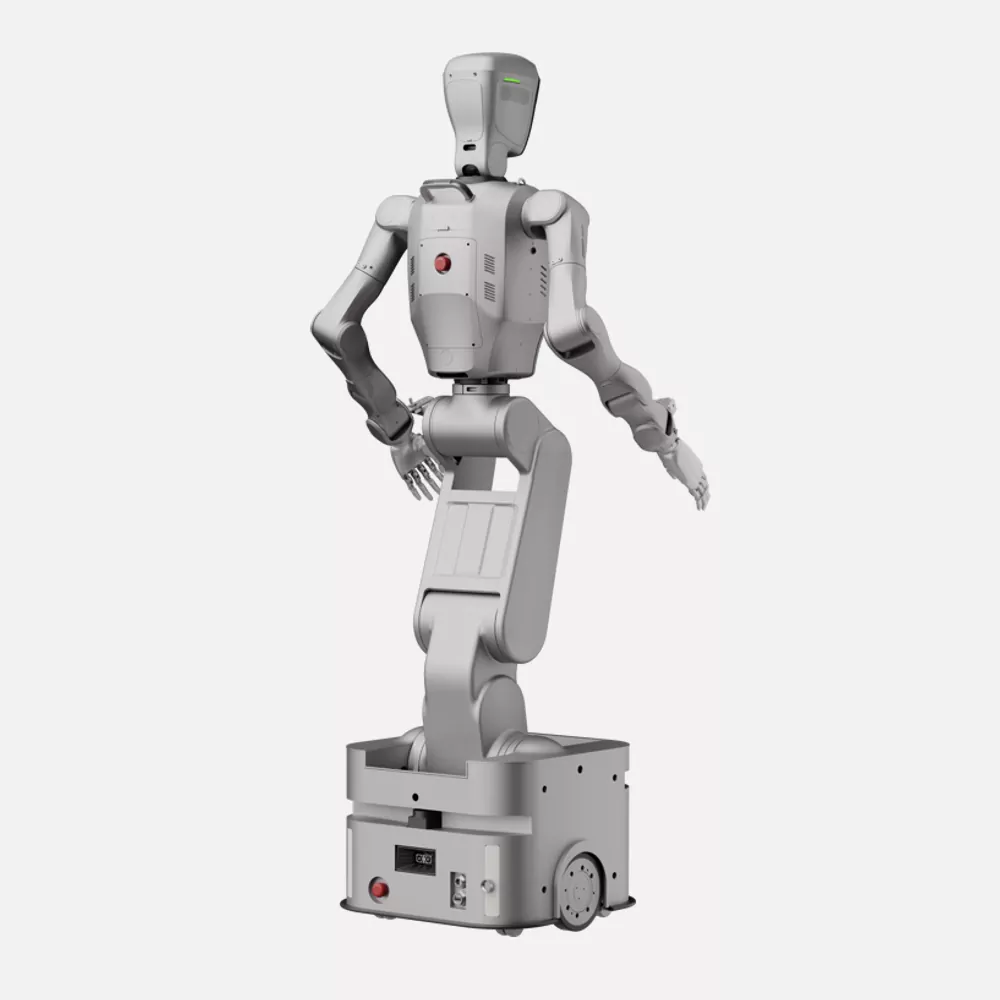 DOBOT Atom-W
DOBOT Atom-W
Op voorraad Voor 16:00 besteld, dezelfde dag verzonden
DOBOT Atom-W
Prijs op aanvraag
-
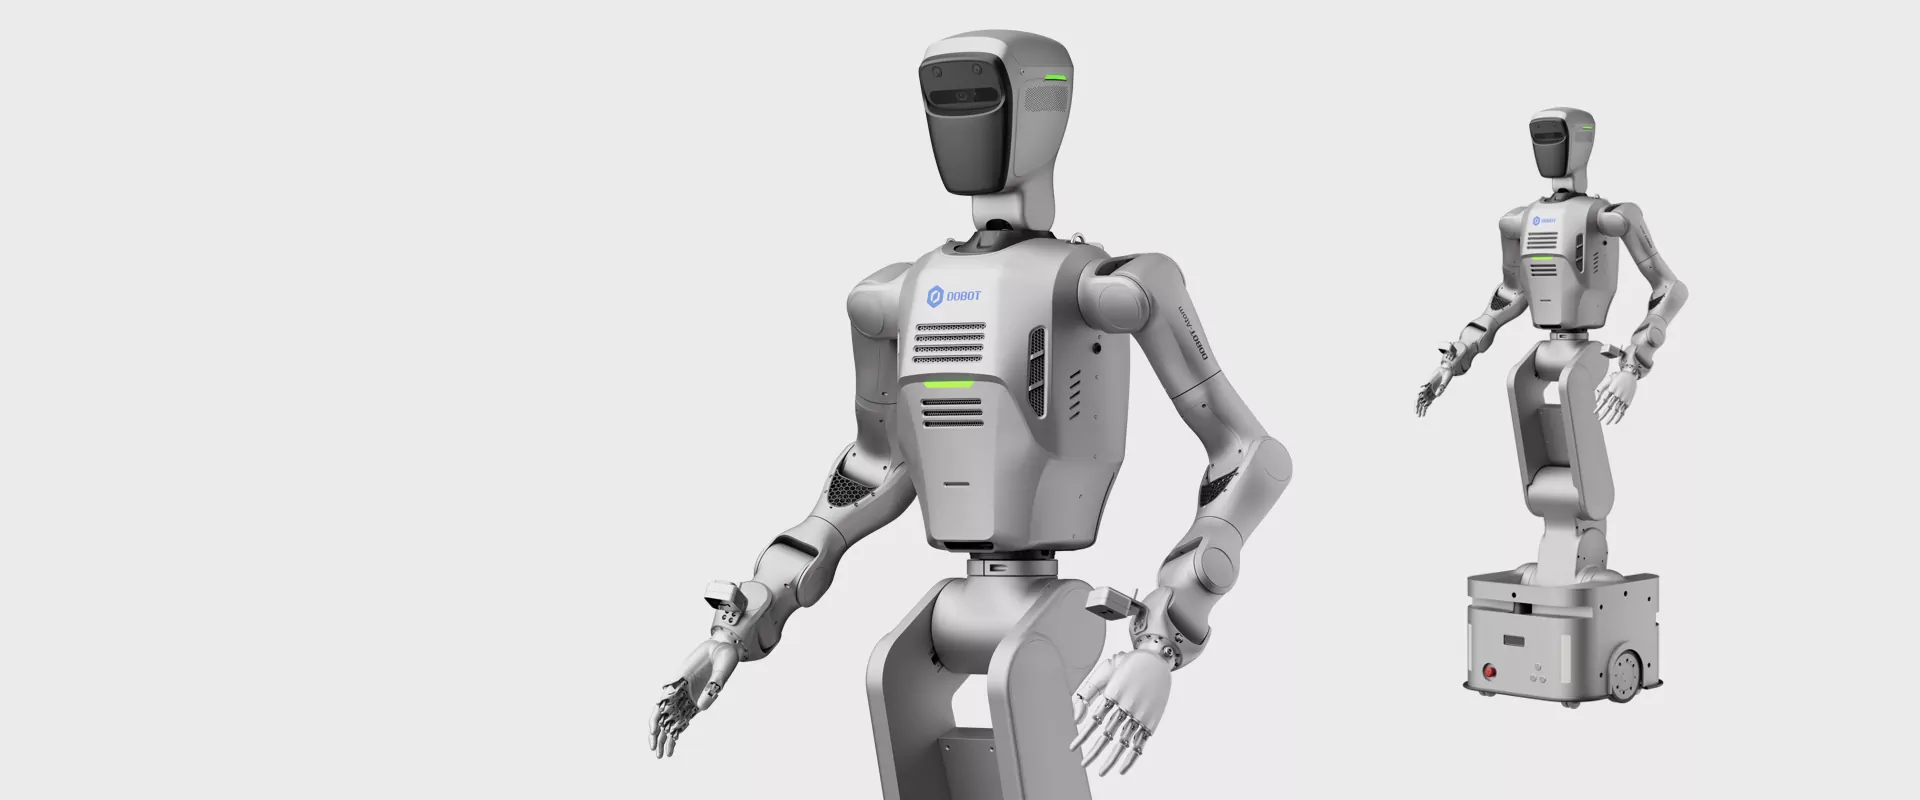
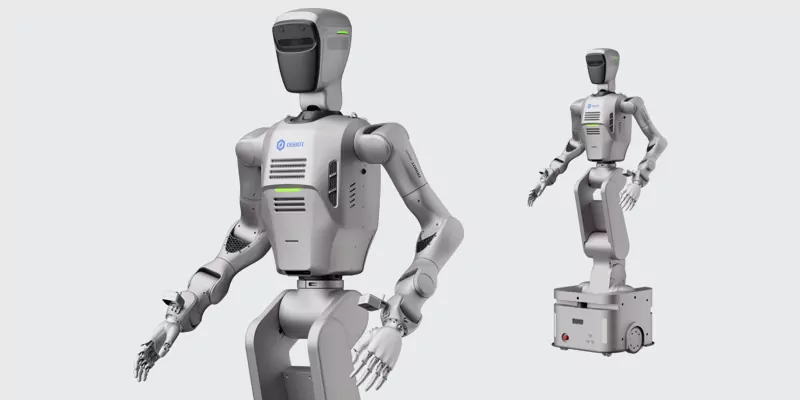
DOBOT Atom-W
Humanoïde robot op wielen
Beschikbaar in Standaard Versie en Edu Versie
- 7-DOF bionische dubbele armen met een precisie van ±0,05 mm (verhouding draagvermogen/gewicht > 0,5).
- Krachtregeling maakt soepele, flexibele manipulatie mogelijk voor precisiemontage.
- 32 vrijheidsgraden van de bovenste ledematen zorgen voor een zeer nauwkeurige registratie van menselijke bewegingen.
- Positioneringsherhaalbaarheid van ±10 mm garandeert nauwkeurige navigatie.
- Kan door gangen van slechts 500 mm breed.
- Ontworpen om zich aan te passen aan complexe en diverse industriële omgevingen.
- Uitzonderlijke AI-rekenkracht op het apparaat zelf.
- Geïntegreerd groot taalmodel dat branchespecifieke kennisgrafieken en aanpasbare dialoogpersona’s ondersteunt.
- De VLA-architectuur maakt volledig autonoom redeneren en functioneren mogelijk.
- Meeslepende VR-suite voor gegevensverzameling.
- Geïntegreerde datatoolchain die continue zelfevolutie mogelijk maakt.
- Bijbehorende app voor gegevensbeheer en -visualisatie.
DOBOT Atom-W Humanoïde robot op wielen
Ontworpen voor realistische industriële prestaties in AI-gestuurde robotica.
Industriële precisie, menselijke behendigheid
Autonome en stabiele mobiliteit voor dynamische industriële scenario’s
Een veelzijdige AI-robot op weg naar slimmere intelligentie
Gegevensverzameling en evolutie om onderzoeksdrempels te verlagen
-
Robot Body
Product Dimensions Approx.1785mm(H) x 500mm(W) x 500mm(D)Total DOF (excluding dexterous hand)20Head DOF2Arm DOF7 x 2Waist DOF4 -
Robot Arm Operational Capability
Single Arm Rated Payload3.5KgArm Span (excluding dexterous hand/gripper)600mmRepeatability±0.05mmDexterous Hand (Optional)6 DOF -
Perception Capability
Head VisionDepth Camera *1, High-Definition Binocular Camera *1Hand Vision (Optional)Depth Camera * 2Waist Vision (Optional)Depth Camera * 2Hand Force Sensing (Optional)End Effector Six-Axis Force/Torque SensorAudio Equipment360° Pickup Microphone * 1 + Calibrated Speaker * 2 -
Chassis Parameters
Battery45AhChassis Speed1.5m/sNavigation MethodLiDAR NavigationVertical Positioning Accuracy±10mm (Center-to-Point Accuracy) -
Data Collection & Training
Off-board Computing ModuleIntel i9 (24 Cores, 32 Threads) + High-performance Discrete Graphics Card (FP32 GPU Compute Power: 41.15 TFLOPS)Data Collection Method (Optional)Embodied Data Toolchain and Immersive VR Data Collection Kit SupportPre-installed Model (Optional)Embodied Manipulation Model VLASecondary DevelopmentSupporting SDK for Secondary Development


